
Industrierobotik und Cobots: Autonome Fertigungszellen und OT-Sicherheit
Executive Summary
- ✓Kinematik trifft Kognition: Während traditionelle Knickarmroboter starre Bewegungspfade abfahren, kombinieren Cobots sensorische Kraft-Momenten-Messung mit Bilderkennung für flexible Montageprozesse.
- ✓Sicherheitsarchitektur nach ISO 10218 und TS 15066: Kollaborative Roboter eliminieren physische Schutzzäune durch leistungs- und kraftbegrenzende Sicherheitskreise der Kategorie Performance Level d.
- ✓TCO*-Vorteile im Mittelstand: Durch Wegfall aufwendiger Einhausungen und drastisch reduzierte Programmierzeiten amortisieren sich Cobot-Zellen bereits ab 9 Monaten.
- ✓Härtung gegen Cyberangriffe nach IEC 62443: Vernetzte Robotersteuerungen erfordern strikte Netzwerkisolierung und verschlüsselte Programmier-Schnittstellen zur Abwehr von Sabotageakten.
Die Frage, ob Robotik bereits als künstliche Intelligenz einzustufen ist, führt in Fachdiskussionen häufig zu Missverständnissen. In der industriellen Praxis operieren hunderttausende klassische Knickarmroboter nach rein deterministischen Prinzipien. Sie wiederholen millimetergenau einprogrammierte Koordinatenfolgen, ohne ihre Umwelt inhaltlich wahrzunehmen oder eigenständige Entscheidungen zu treffen.
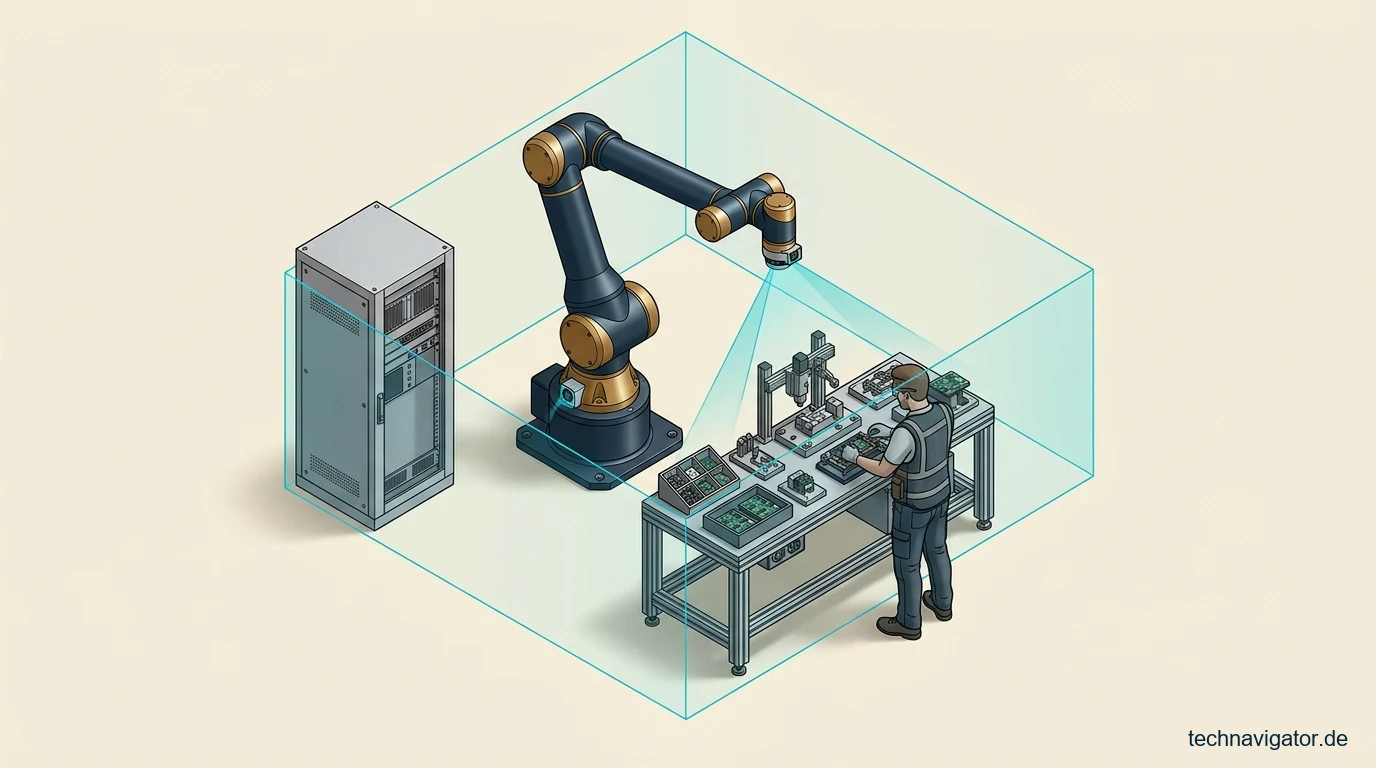
Erst durch die Verschmelzung von hochpräziser Mehrachs-Kinematik mit kognitiver Sensorik entsteht eine neue Dimension der Automatisierung. Moderne kollaborative Roboter (Cobots) erfassen Bauteillagen über 3D-Kamerasysteme, gleichen Toleranzen adaptiv aus und stoppen bei Berührung mit Menschen sanft ab. Aus reinen Ausführungswerkzeugen werden feinfühlige Partner in der Werkhalle.
Für produzierende Unternehmen im Mittelstand verschieben sich dadurch die ökonomischen Spielregeln fundamental. Wo früher massive Schutzzäune und monatelange Programmierphasen Investitionen im sechsstelligen Bereich erzwangen, ermöglichen kompakte Cobot-Zellen flexible Kleinserienfertigung mit minimalem Rüstaufwand. Dieser Leitfaden analysiert die Schnittmenge zwischen Robotik und KI, Sicherheitsstandards und handfeste TCO-Faktoren.
Klassische Industrieroboter vs. Kollaborative Cobots: Der technologische Scheideweg
Historisch war die industrielle Robotik auf maximale Geschwindigkeit, Traglast und Wiederholgenauigkeit ausgelegt. In getrennten Sicherheitsbereichen der Automobilindustrie schweißen schwere Roboter tonnenschwere Karosserieteile in Sekundenschnelle zusammen. Jeder Kontakt mit Menschen wäre fatal, weshalb Lichtgitter und Schutzzäune die Anlagen hermetisch abriegeln.
Cobots verfolgen eine diametral entgegengesetzte Philosophie. Sie sind von Grund auf für die sichere Mensch-Roboter-Kollaboration konzipiert. Integrierte Drehmomentsensoren in jedem Gelenk messen Kräfte kontinuierlich und begrenzen kinetische Energien bei Kollisionen auf unkritische Grenzwerte nach ISO/TS 15066. Schutzzäune werden in vielen Szenarien vollständig überflüssig.
Zugleich verändert sich die Programmierung radikal. Statt kryptischer Steuerungscodes in proprietären Herstellersprachen lernen moderne Cobots Bewegungen durch manuelles Führen am Roboterarm (Lead-Through-Teaching). Werker ohne Programmierausbildung teachen neue Bauteilvarianten innerhalb von Minuten ein und passen Greifpositionen flexibel an.
Architektonischer Blindspot: Der Trugschluss des zaunfreien Betriebs ohne Risikoanalyse
Viele Betriebe gehen fälschlicherweise davon aus, dass der Kauf eines zertifizierten Cobots automatisch schutzzaunfreie Sicherheit garantiert. Führt der Roboter jedoch scharfkantige Werkstücke oder Schweißbrenner, geht die primäre Gefahr vom Greifgut aus. Eine ganzheitliche Risikobeurteilung der gesamten Applikation nach ISO 12100 bleibt zwingend erforderlich.
Wie sich sensorbasierte Fertigungslösungen in übergeordnete IT-Strukturen einfügen, vertieft unsere Analyse zur künstlichen Intelligenz in der Industrie. Produktionsverantwortliche erhalten dort fundierte Einblicke in adaptive Steuerungskonzepte.
Ergänzende Architektur-Analysen und technische Entscheidungsmatrizen für Ihre IT-Planung finden Sie in unseren weiterführenden Leitartikeln zu Industrial IoT im Enterprise-Einsatz, zu Additive Fertigung im Enterprise-Einsatz sowie zu Augmented Reality im Enterprise-Einsatz.
Wo KI die Robotik transformiert: Computer Vision und Kraftregelung
Der Einzug echter künstlicher Intelligenz in die Robotik manifestiert sich vor allem in drei Schlüsselbereichen: bildbasierte Teilelokalisierung, adaptive Bahnplanung und prädiktive Zustandsdiagnose.
Klassische Roboter scheitern am sogenannten Griff in die Kiste, wenn Werkstücke ungeordnet angeliefert werden. Moderne 3D-Kameras erfassen Punktwolken des Behälters, während neuronale Faltungsnetze Greifpunkte in Echtzeit berechnen. Der Roboter greift selbst verschachtelte Teile zielsicher heraus, ohne mit Kistenwänden zu kollidieren.
„Ein Roboterarm ist reine Mechanik. Erst die Symbiose aus Kraftsensorik, optischer Wahrnehmung und adaptiver Bahnplanung verleiht der Maschine die Intelligenz, in variablen Fabrikumgebungen autonom zu agieren.“
In Fügeprozessen ermöglicht die feinfühlige Kraftregelung das Fügen eng tolerierter Getriebekomponenten ohne Verkeilen. Der Roboter spürt Widerstände im Mikrometerbereich und passt seine Bewegungsrichtung dynamisch an. Was früher hochpräzise mechanische Zentriervorrichtungen erforderte, löst die Software heute rein sensorbasiert.
Technologie-Matrix: Robotersysteme in der industriellen Fertigung
Um die passende Automatisierungslösung für Produktionsprozesse auszuwählen, müssen Traglast, Taktzeit, Autonomiegrad und Sicherheitsanforderungen strukturiert gegenübergestellt werden.
Die nachfolgende Radar-Matrix vergleicht die fünf wichtigsten Robotik-Architekturen im industriellen Einsatz:
| Robotertypus | Kinematik & Sensorik | Optimale Einsatzfelder | CIO-Bewertung |
|---|---|---|---|
| 1. Knickarmroboter (6-Achs) | Starre serielle Kinematik, hohe Traglasten bis 1.000 kg, keine Umfeldsensorik. | Rohbau, Punktschweißen, schwere Palettierung und Großteile-Handling. |
Schutzzaun nötigHöchste Dynamik
|
| 2. SCARA-Roboter | Horizontale Gelenkarme mit hoher Steifigkeit in Z-Richtung, Taktzeiten unter 0,4 s. | Elektronikmontage, Pick-and-Place und schnelle Verpackungsprozesse. |
Extrem schnellKompakte Zelle
|
| 3. Kollaborativer Cobot | Integrierte Drehmomentsensorik in allen Achsen, kraftbegrenzt nach TS 15066. | Schrauben, Qualitätskontrolle, Maschinenbeschickung und flexible Montage. |
Zaunfrei möglichGeringe Rüstzeit
|
| 4. Vision-Geführter Greifroboter | 3D-Stereokameras, neuronale Netze zur Punktwolkensegmentierung. | Griff in die Kiste (Bin Picking), Depalettierung ungeordneter Güter. |
Hohe AutonomieToleriert Chaos
|
| 5. Autonome Mobile Manipulatoren | Kombination aus fahrerlosem Transportsystem (FTS) und Cobot-Arm mit LiDAR. | Intralogistik, vollautomatischer Materialtransfer und flexible Fertigungsinseln. |
Komplexe FlotteMaximale Agilität
|
Die tabellarische Gegenüberstellung verdeutlicht, dass Cobots klassische Industrieroboter nicht verdrängen, sondern das Einsatzspektrum sinnvoll erweitern. Wo früher manuelle Handarbeitsplätze aus Platzgründen nicht automatisiert werden konnten, schließen Cobots die Produktivitätslücke wirtschaftlich.
Wie solche Systeme im Zusammenspiel mit virtuellen Abbildern synchronisiert werden, erläutert unsere Analyse zu digitalen Zwillingen.
TCO-Berechnung über 60 Monate: Traditionelle Schutzzaunzelle vs. Kompakter Cobot
Um die Investitionsentscheidung kaufmännisch fundiert zu treffen, betrachten wir die Beschickung zweier CNC-Drehzentren im Zweischichtbetrieb. Die jährliche Stückzahl beträgt 90.000 Zylinderkomponenten.
Im traditionellen Szenario wird ein standardmäßiger 6-Achs-Industrieroboter installiert. Die Anschaffungskosten für Roboter, pneumatische Greifer, Sicherheitsumzäunung, Verriegelungstüren und SPS-Sicherheitssteuerung betragen 115.000 Euro. Hinzu kommen 45.000 Euro für externe Programmierung und Einrichtarbeiten vor Ort. Über fünf Jahre summieren sich Wartung, Stellflächenkosten und Anpassungsaufwände bei Bauteilwechseln auf 265.000 Euro.
Setzt das Unternehmen stattdessen auf eine mobile Cobot-Zelle mit 3D-Kameraunterstützung, betragen die Hardwarekosten inklusive Sicherheitslaserscanner 62.000 Euro. Da die Programmierung durch geschulte interne Werker im Hand-Guiding-Verfahren erfolgt, belaufen sich die Inbetriebnahmekosten auf lediglich 12.000 Euro. Die Stellfläche reduziert sich um 70 Prozent.
Die Gesamtkosten der Cobot-Lösung über 60 Monate betragen inklusive Verschleißteile und Softwareupdates lediglich 118.000 Euro. Das Unternehmen spart über 147.000 Euro ein. Der Break-Even wird bereits nach neun Monaten operativer Betriebszeit erreicht.
Die Sourcing-Weiche: Make-or-Buy und OT-Security nach IEC 62443
Bei der operativen Einführung kollaborativer Systeme stehen Unternehmen vor der Frage nach Eigenkompetenz und Dienstleisterbindung. Drei Betriebsmodelle bestimmen die Praxis:
Erstens (Eigenbetrieb): Interne Instandhaltungs- und Fertigungsteams beschaffen Standard-Cobots und integrieren Greifer und Sicherheitssensorik selbstständig. Dies baut wertvolles internes Automatisierungs-Know-how auf und erlaubt extrem schnelle Modifikationen bei Produktwechseln.
Zweitens (Co-Managed): Ein zertifizierter Systemintegrator plant die Zelle, erstellt die CE-Konformitätserklärung und führt die initiale Risikobeurteilung durch. Die nachfolgende Programmierung und der laufende Werkzeugwechsel verbleiben vollständig beim internen Betriebspersonal.
Drittens (Managed Service): Der vollständige Roboterbetrieb wird über ein Robots-as-a-Service-Modell (RaaS) bezogen. Das Unternehmen zahlt nutzungsabhängig pro verarbeitetem Bauteil. Der Lieferant garantiert Verfügbarkeiten und übernimmt sämtliche Wartungsaufgaben.
Ein zentraler, oft vernachlässigter Aspekt ist die IT- und OT-Sicherheit vernetzter Steuerungen nach IEC 62443. Moderne Robotersteuerungen verfügen über Webserver, Cloud-Gateways und Fernwartungszugänge. Ungehärtete Standardpasswörter oder offene Programmierports machen Roboter zum potenziellen Einfallstor für Industriespionage und Schadsoftware.
Das BSI fordert in seinen industriellen Sicherheitsrichtlinien die strikte Netztrennung über Firewalls. Fernwartungszugänge dürfen nur temporär über verschlüsselte VPN-Tunnel mit Zwei-Faktor-Authentifizierung freigeschaltet werden, um Manipulationen an Sicherheitsgrenzen zuverlässig zu unterbinden.
Der 4-Phasen-Fahrplan zur Einführung kollaborativer Roboterzellen
Die erfolgreiche Implementierung verlangt ein diszipliniertes Stufenmodell, das technische Machbarkeit, Sicherheitsvorschriften und Mitarbeiterakzeptanz gleichermaßen berücksichtigt.
Phase 1 (Monat 1 bis 2): Machbarkeitsanalyse und Prozessauswahl
Das Projektteam identifiziert ergonomisch belastende oder monotone Arbeitsplätze mit stabilen Zykluszeiten. Die Geometrien und Gewichte der Werkstücke werden analysiert, um Traglast und Reichweite des Cobots festzulegen. Ein initiales Sicherheitskonzept nach ISO 10218 prüft mögliche Kollisionspunkte im Arbeitsraum.
Phase 2 (Monat 3 bis 4): Zellen-Design, Prototyping und Greifer-Integration
In einer separaten Werkstattzone wird die Arbeitszelle modular aufgebaut. Greifsysteme werden auf Bauteilschonung und Quetschgefahren optimiert. Erste Testzyklen validieren Taktzeiten, Wiederholgenauigkeiten und die zuverlässige Erkennung von Bauteilfehlern über optische Sensoren.
Phase 3 (Monat 5 bis 6): Sicherheitsvalidierung, Kraftmessung und CE-Zertifizierung
Ein akkreditierter Prüfdienst misst die tatsächlich auftretenden Kollisionskräfte an allen potenziellen Berührungspunkten mit kalibrierten Kraft-Druck-Messgeräten. Nachgewiesene Einhaltung der Grenzwerte nach TS 15066 führt zur Erstellung der CE-Konformitätserklärung und Betriebserlaubnis.
Phase 4 (Monat 7 bis 9): Produktivstart, Werker-Schulung und OEE-Optimierung
Die Zelle wird in die Fertigungslinie integriert. Das Werks- und Bedienpersonal erhält praktische Trainings im Hand-Guiding und Fehlerquittieren. Das Fertigungscontrolling überwacht Verfügbarkeit und Taktzeiteinhaltung über angebundene Betriebsdatenerfassungssysteme.
Fünf Kontrollfragen für Geschäftsführung und Werkleitung zu Robotik und Cobots
1. Erfordert unser geplanter Prozess zwingend eine Schutzzauneinhausung?
Lassen Sie prüfen, ob scharfe Kanten, hohe Werkstückgewichte oder heiße Oberflächen trotz Cobot-Einsatz Schutzeinrichtungen verlangen. Die Auswahl eines Cobots allein befreit nicht von der Betrachtung der Gefahren durch das bewegte Werkzeug.
2. Wie flexibel lässt sich die geplante Roboterzelle auf neue Produktvarianten umrüsten?
Achten Sie darauf, dass Bewegungsabläufe ohne externe Softwareingenieure durch internes Bedienpersonal angepasst werden können. Intuitive Benutzeroberflächen und Hand-Guiding sichern schnelle Reaktionszeiten bei veränderten Aufträgen.
3. Welche Kräfte treten im Falle einer ungeplanten Kollision mit Mitarbeitern auf?
Verlangen Sie vor dem Produktivgang ein normgerechtes Kraft-Weg-Messprotokoll nach ISO/TS 15066. Die Einhaltung biomechanischer Grenzwerte für Kopf, Brust und Hände ist die rechtliche Voraussetzung für den schutzzaunlosen Betrieb.
4. Wie sind unsere Robotersteuerungen gegen Cyber-Angriffe und Manipulationen geschützt?
Klären Sie mit der IT-Abteilung, ob die Robotersteuerungen in einem isolierten OT-VLAN platziert sind. Standardpasswörter müssen geändert und USB-Ports an der Steuerung gegen unberechtigte Nutzung gesperrt werden.
5. Wie beziehen wir das Werkstattpersonal frühzeitig in das Automatisierungsprojekt ein?
Der Erfolg kollaborativer Systeme steht und fällt mit der Akzeptanz der Belegschaft. Positionieren Sie Cobots als entlastende Assistenten für monotone Handgriffe, um Vorbehalte gegen Automatisierung aktiv abzubauen.
Strategisches Fazit: Die kollaborative Fabrik als Wettbewerbsvorteil
Die moderne Industrierobotik hat sich von isolierten Hochgeschwindigkeitszellen zu anpassungsfähigen, sensorgestützten Fertigungspartnern gewandelt. Durch die Symbiose aus feinfühliger Kraftregelung, 3D-Bildverarbeitung und einfacher Bedienung eröffnen Cobots auch kleinen und mittelständischen Betrieben profitable Automatisierungswege.
Unternehmen, die Mechanik, Sicherheitstechnik nach ISO 10218 und OT-Resilienz nach IEC 62443 von Beginn an ganzheitlich zusammendenken, sichern sich signifikante Produktivitätsvorsprünge. Die intelligente Roboterzelle wird damit zum flexiblen Werkzeugkasten für eine wettbewerbsfähige, zukunftssichere Produktion.
Häufig gestellte Fragen (FAQ) zu Industrierobotik und Cobots
Ist jeder Cobot automatisch sicher und ohne Schutzzaun einsetzbar?
Nein, die CE-Konformität gilt immer nur für die Gesamtanwendung inklusive Werkstück und Greifer. Hält der Cobot ein scharfes Blech oder ein spitzes Werkzeug, bleibt trotz kollaborativer Kinematik ein Schutzzaun oder Laserscanner gesetzlich vorgeschrieben.
Welche Normen regeln den sicheren Betrieb kollaborativer Roboter?
Maßgeblich sind die Grundnorm DIN EN ISO 10218-1/2 für Industrieroboter sowie die technische Spezifikation ISO/TS 15066, die genaue Grenzwerte für Druck und Stoßkräfte bei Mensch-Roboter-Kollisionen festlegt.
Wie unterscheidet sich die Programmierung eines Cobots von klassischen Robotern?
Klassische Roboter erfordern herstellerspezifische Textsprachen und Programmierhandgeräte. Cobots werden meist intuitiv per Handführung geteacht und über grafische Flowchart-Oberflächen auf Tablets konfiguriert.
Welche Rolle spielt künstliche Intelligenz bei modernen Cobots?
KI-Algorithmen ermöglichen 3D-Objekterkennung beim Griff in die Kiste, dynamische Bahnplanung um Hindernisse herum und adaptive Kraftanpassungen beim Einpassen empfindlicher mechanischer Komponenten.
Wie schnell amortisiert sich eine typische Cobot-Anwendung im Mittelstand?
Aufgrund geringer Initialkosten für Schutzeinhausungen und schneller Inbetriebnahmezeit erreichen typische Beschickungs- und Montageanwendungen den ROI meist innerhalb von 8 bis 14 Monaten im Mehrschichtbetrieb.
Auditierbare Primärquellen & Technische Referenzen
| Institution & Herausgeber | Primärquelle & Normdokument | Architektonische Relevanz für den CIO |
|---|---|---|
| Deutsche Kommission Elektrotechnik (DKE) | DIN EN ISO 10218-1/2 & ISO/TS 15066 ↗ | Verbindliche Sicherheitsanforderungen und biomechanische Grenzwerte für kollaborierende Roboter und Mensch-Roboter-Arbeitsplätze. |
| Plattform Industrie 4.0 (BMWK & BMBF) | Autonome Systeme in der industriellen Produktion ↗ | Referenzarchitekturen zur Einbindung flexibler Roboterzellen in wandlungsfähige und vernetzte Fertigungsumgebungen. |
| Verein Deutscher Ingenieure (VDI / VDE) | VDI 2860 & VDI/VDE 2861 (Handhabung & Robotik) ↗ | Standardisierte Kenngrößen, Koordinatensysteme und Einsatzrichtlinien für Handhabungseinrichtungen und Industrieroboter. |
| Fraunhofer-Institut für Optronik (IOSB) | Fraunhofer Leitfaden Kognitive Robotik & Vision ↗ | Angewandte Methoden zur optischen 3D-Sensorführung, Griff-in-die-Kiste und adaptiven Bahnkorrektur im Maschinenbau. |
| Bundesamt für Sicherheit in der Informationstechnik (BSI) | BSI IT-Grundschutz (Baustein IND.2 Robotersteuerungen) ↗ | Sicherheitsvorgaben zur Abwehr von Sabotage, Härtung von Netzwerk-Schnittstellen und Absicherung von Robotersteuerungen. |
*Modellrechnung: Alle angegebenen Lizenz-, Infrastruktur- und TCO-Werte verstehen sich als unverbindliche Beispielkalkulation auf Basis typischer Szenarien.

DAS CxO-PARADOX
Wie falsche digitale Souveränität Wirtschaft und Staat entkernt und wie echte Unabhängigkeit gelingt.
Von Mathias Diwo · Executive Tech Advisor
- ✓ 6-Hebel-Plan: Geordneter Ausstieg aus VMware- & Hyperscaler-Lock-ins
- ✓ Board Scorecard: One-Page IT-Governance für Vorstand & Aufsichtsrat
- ✓ Sofort lesbar: Vollständiges Kapitel 1 als Vorab-Dossier
Strategische Vertiefung im gleichen Themencluster
Weiterführende Architektur- und Handlungsleitfäden für CIOs & IT-Entscheider.
Bauwesen 4.0 & BIM: Connected Construction, CDE und Bau-ERP
Architekturleitfaden für die Bau- und Immobilienprojektentwicklung: Open-BIM nach ISO 19650, Common Data Environments (CDE), mobiles Baustellenmanagement und Bau-ERP.
Digitale Stadtwerke, Smart Grids & Green IT: Energy-as-a-Service und ESG-Telemetrie
Technischer Architekturleitfaden für Kommunalversorger und Industrieunternehmen: Intelligente Messsysteme (iMSys), LoRaWAN-Sensornetze, Energy-as-a-Service (EaaS) und automatisiertes CSRD/ESG-Reporting.

Mathias Diwo
Herausgeber & Executive Tech AdvisorGründer von TechNavigator.de, Buchautor (HYBRID WORK) und strategischer Beirat für CIOs und Vorstände. Begleitet mittelständische Konzerne und Verwaltungsorganisationen bei Cloud-Exit-Strategien, NIS-2 Haftungsschutz und digitaler Souveränität.